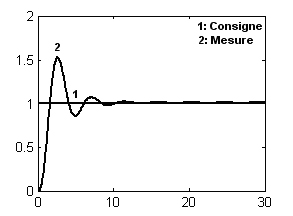
Méthode de Ziegler-Nichols
Cette méthode permet de régler un asservissement de manière expérimentale sans nécessiter de connaissances mathématiques particulières.
Elle peut être utilisée aussi bien en simulation que sur un système réel.
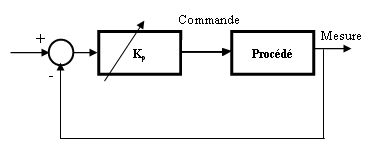
Le régulateur est réglé avec une faible valeur de Kp. Les actions I et D sont inhibées en mettant Ki =0 et Kd = 0.
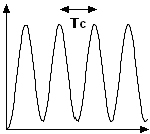
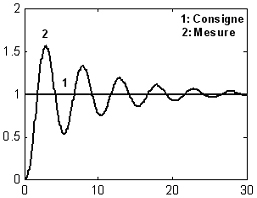
On augmente progressivement le gain Kp du correcteur proportionnel agissant seul jusqu'à l'obtention de la juste oscillation de la boucle (pompage, voir figure ci-contre). Si on réduit Kp, oscillation s'amortit.
Noter la valeur limite du gain Kp pour la juste oscillation. On l'appelle valeur critique et on la désigne Kpc.
En utilisant les curseurs du scope, mesurer la période Tc de l'oscillation. Noter cette valeur.
Ziegler & Nichols proposent de calculer les paramètres du régulateur choisi à l'aide des recommandations suivantes :
Kp = 0,6 Kpc
Kd = 0,5Tc
Ki = 0,125 Tc
Effectuer ces calculs et saisir les paramètres dans la fenêtre du correcteur.
Complément : Influence des différents correcteurs
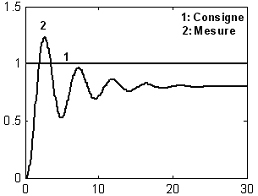
Action proportionnelle seule :
Il reste une erreur résiduelle qui diminue en augmentant Kp.
Actions proportionnelle et intégrale :
L'erreur finit par s'annuler mais le système est instable.
Actions proportionnelle, intégrale et dérivée (PID) :
L'action dérivée limite l'instabilité.