Introduction
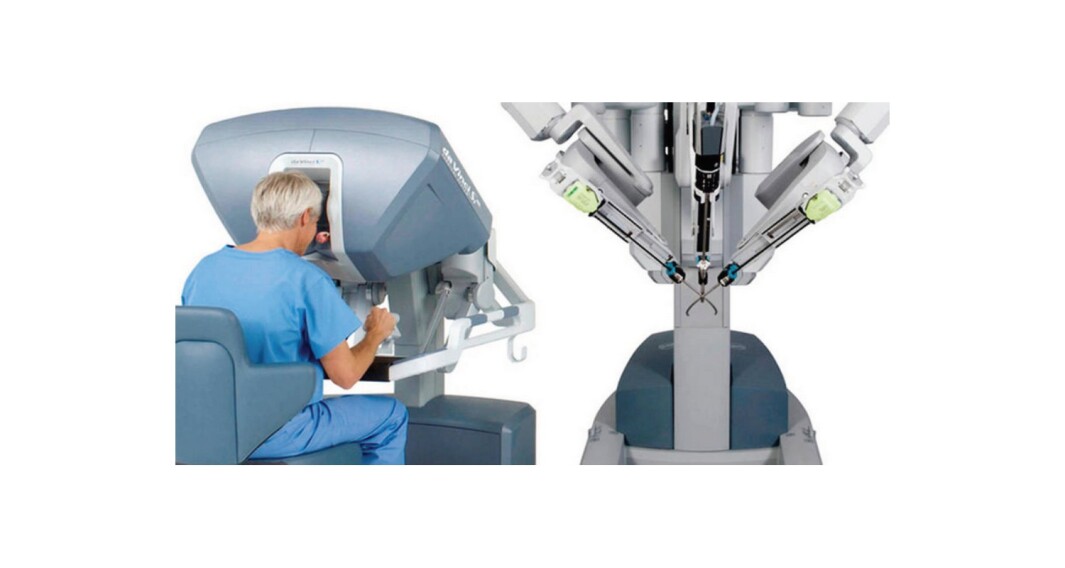
Le projet consiste à réaliser, dans le cadre d'un système de télé chirurgie, un robot capable de recopier à distance la position de la main du chirurgien, mesurée par un inclinomètre.
L'étude, qui se limitera à un seul axe, permettra de réaliser des simulations informatiques et des essais, afin de quantifier les écarts entre les systèmes souhaités, simulés et réels.
Regarder la vidéo présentant le robot chirurgical Da-Vinci.