Présentation générale du projet
Organisation structurelle du projet
Dans le cadre du projet nous nous intéressons à un seul axe de mouvement.
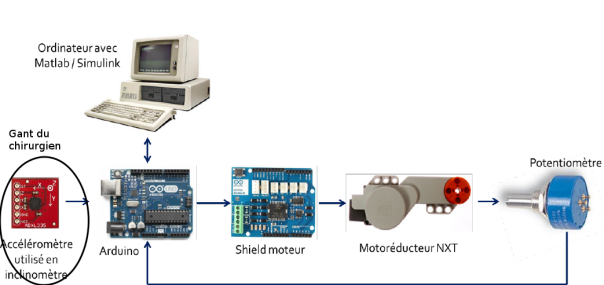
Le fonctionnement pourra être simulé avec Matlab/Simulink après modélisation des composants.
Le fonctionnement pourra être validé expérimentalement en mettant en œuvre l'ensemble des composants après programmation de la carte Arduino.
Le schéma ci-dessous présente l'organisation pour les simulations et les expérimentations.
Exemple de réalisation
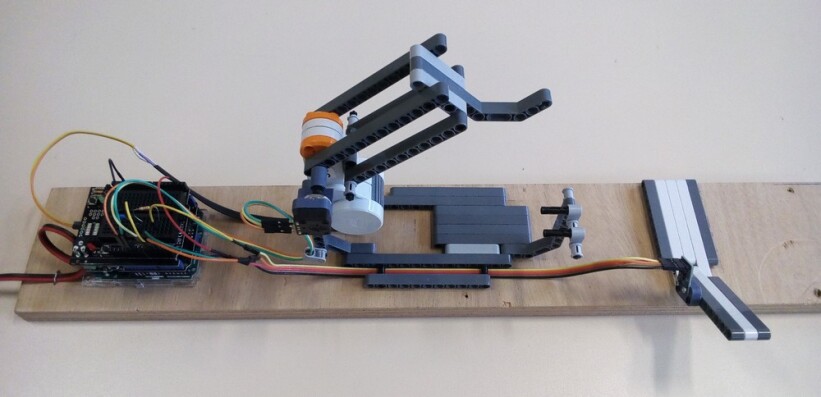
Une maquette pour les essais terminaux est présentée sur la photo ci-dessous. Elle comprend principalement :
une manette de commande actionnée par le chirurgien (à droite sur la photo) ; elle est liée à un accéléromètre mesurant l'inclinaison
un motoréducteur associé à un ensemble mécanique constitué d'un parallélogramme déformable (représentant l'instrument du chirurgien)
un potentiomètre mesurant la position de l'arbre de sortie du motoréducteur
un ensemble Arduino (microcontrôleur + driver moteur) assurant le pilotage du système
l'ordinateur contient le programme que l'on pourra paramétrer et faire exécuter par la carte Arduino.