Introduction
L'asservissement consiste à piloter la partie opérative pour déplacer l'effecteur (c'est à dire ici l' outils de chirurgie) afin qu'il respecte le plus parfaitement possible les mouvements imposés par le chirurgien (consigne).
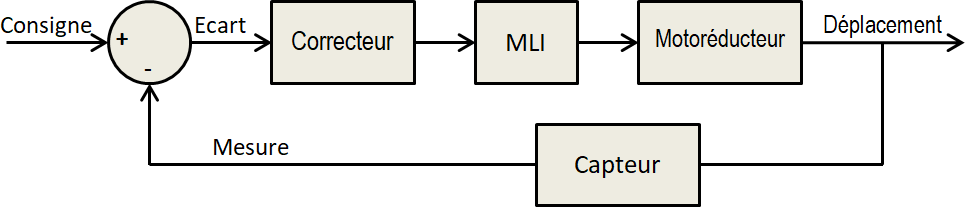
Un asservissement est un système dit "en boucle fermée". Un capteur mesure la grandeur de sortie, ici le déplacement de l'outil du chirurgien. Le résultat de la mesure est comparé à la consigne, déplacement demandé par le chirurgien. Si le résultat de la soustraction n'est pas nul (écart), le motoréducteur est commandé pour réduire cet écart.
Par opposition, un système est dit "en boucle ouverte" s'il n'y a pas de capteur de mesure pour contrôler l'application de la consigne. Un système en boucle ouverte est donc beaucoup moins précis qu'un système en boucle fermée.
Le MLI est le Modulateur de Largeur d'Impulsion, c'est à dire le driver (fonction Distribuer) qui fournit au moteur une tension variable obtenue en réglant le rapport cyclique.
Le rôle du correcteur est d'optimiser le rapport cyclique en ajustant des paramètres de réglage :
Correcteur proportionnel : Kp
Correcteur intégral : Ki
Correcteur dérivé : Kd