Simulation de l'asservissement
Avant de mettre en œuvre l'asservissement sur le système réel, on va faire une simulation pour évaluer les réglages à effectuer tout en limitant les risques pour le matériel.
Télécharger dans votre espace de travail le répertoire "Asserv_Simul [zip]" contenant le fichier Matlab à exploiter. Décompresser les fichiers : bouton gauche / extraire tout
Ouvrir le fichier "Simulation_Asservissement_V2"
Méthode : Paramétrage et simulation
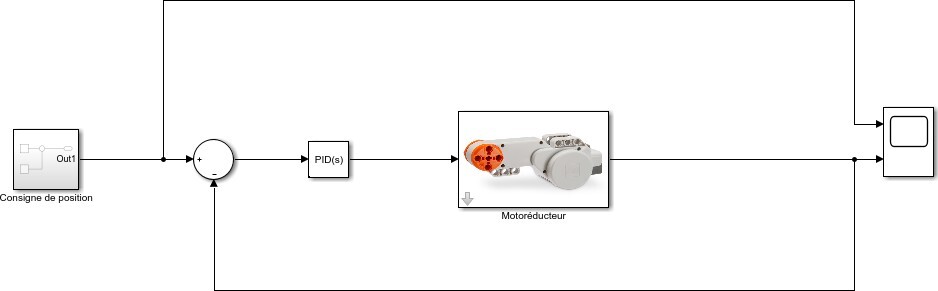
Paramétrer le moteur en saisissant les valeurs obtenues lors des travaux précédents. Double clic sur l'image et saisie des différents paramètres.
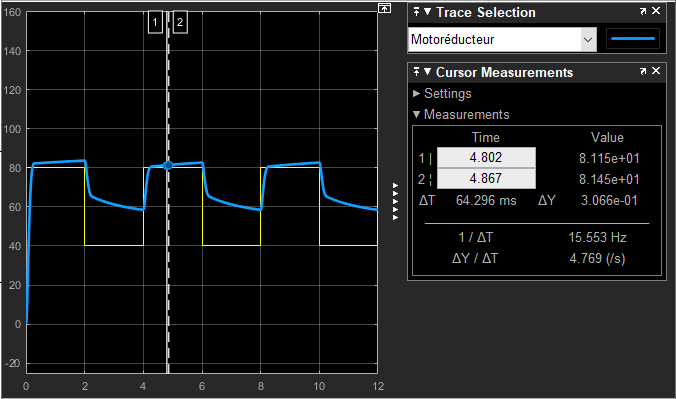
Lancer la simulation et observer le résultat sur le scope. La consigne de position correspond au signal en jaune, soit des variations d'échelon toutes les 2 secondes entre 40 et 80 degrés (position de l'arbre de sortie du réducteur). Le signal bleu est la réponse obtenue, d'amplitude assez éloignée de la consigne. Vous avez dû obtenir le résultat ci-dessous.
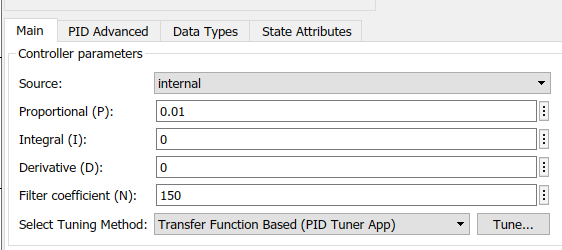
Faire un double clic sur le correcteur PID. Vous ouvrez une fenêtre de paramétrage contenant les éléments de l'image ci-contre.
Vous devez à présent ajuster les 3 paramètres P, I et D de manière à obtenir une réponse satisfaisante. Pour faire ces réglages, appliquer la méthode de Ziegler-Nochols.
Après avoir fixé la valeur des 3 paramètres du correcteur, lancer la simulation.
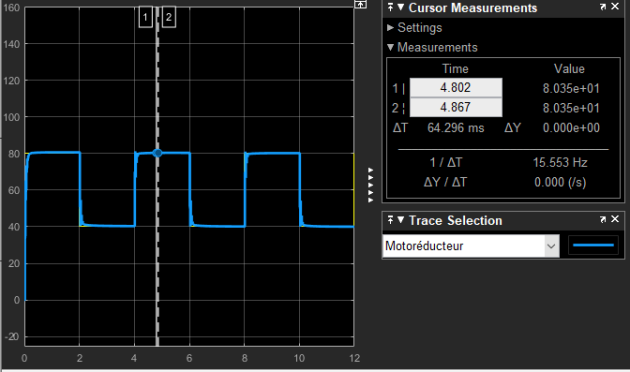
Observer le résultat sur le scope. Vous devez obtenir un résultat semblable à celui de l'image ci-dessous ; la consigne (en jaune) et la mesure sont quasiment superposées.
Vous pouvez ajuster les coefficients et tenant compte des informations complémentaires dans la méthode de Ziegler-Nichols (rôle de chaque paramètre du correcteur).
Vous pouvez visualiser les petits écarts en utilisant la fonction zoom.