Pilotage du moteur avec Simulink
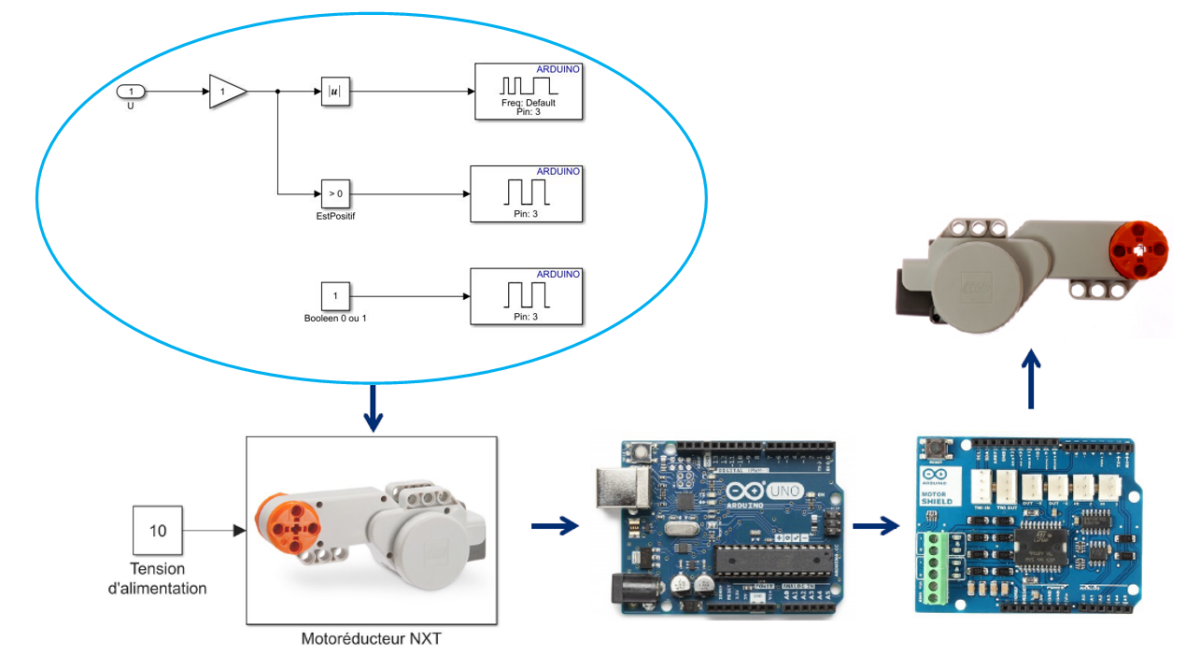
Vous disposez du motoréducteur, d'une carte Arduino Uno et d'un driver moteur sous forme de shield (modulateur MLI, ou PWM en anglais).
L'objectif est de piloter le moteur à partir d'une consigne modifiable dans le programme Matlab.
Télécharger dans votre espace de travail le répertoire "Moteur_Exe [zip]" contenant le fichier Matlab à exploiter. Décompresser les fichiers : bouton gauche / extraire tout
Ouvrir la documentation [pdf] du driver moteur V2.0. Rechercher dans les tableaux les numéros des broches permettant de piloter le moteur A.
Dans le fichier Matlab double cliquer sur le motoréducteur. Modifier les numéros des broches (pin number) en double cliquant sur les blocs à droite. Le bloc du haut correspond au MLI (modulation). Le bloc du bas au freinage : on n'utilisera pas cette fonction --> positionner le niveau logique en conséquence.
Modifier la valeur du gain de telle sorte que sa sortie soit égale à 255 lorsque la tension moteur est de 12V.
Câbler le moteur LEGO en utilisant le connecteur RJ45 ; visser les fils d'alimentation du moteur "motor power supply", repérés 1 et 2 sur l'illustration, sur les bornes "+" et "-" du canal A.
Faire vérifier par le professeur avant de lancer le programme par la touche "jouer".
Alimenter la carte Arduino par une alimentation externe en plus du câble USB qui la relie à l'ordinateur (pour fournir le courant nécessaire au moteur).
Faire varier la tension en modifiant la consigne dans Matlab-Simulink pour tracer la caractéristique de vitesse pour des tensions de 0 à 12V. Choisir une méthode adaptée pour mesurer la vitesse.
Tracer la courbe de vitesse et comparer aux résultats déduits à partir de l'essai du moteur seul.
Commenter les écarts.